ROBO COMPASS / REFERENCE
AI Sapiens K0
ROBOTIS / KR
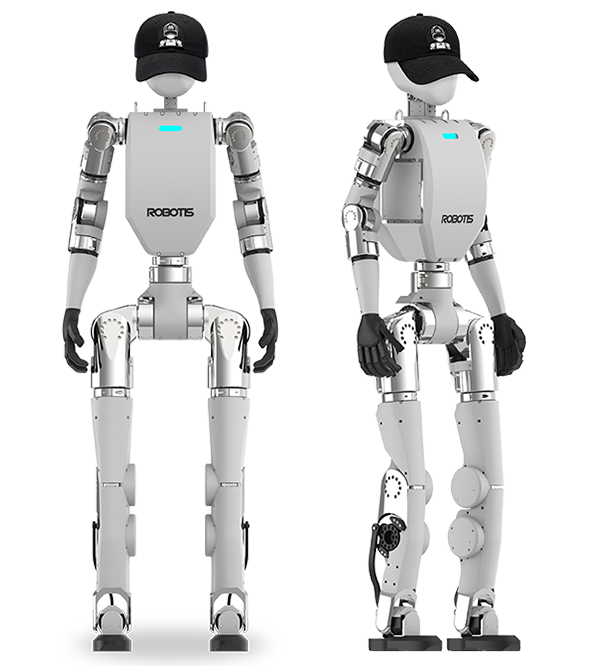
DYNAMIXEL-Qを用いた23自由度の二足歩行研究プラットフォーム。模倣・強化学習の実機展開を目指します。
- DOF
- 23
- Runtime (h)
- 未確認・未公表
- Peak joint torque (N·m)
- 未確認・未公表
- 参考価格
- 未確認・未公表
- Learning / development
- developer
オープンソース・公開資産
BOM・STEP・コード・シミュレーション・教材を公開予定と説明。実際の配布一式とライセンスを未確認のため全面公開とは判定しません。
公式資料は高さ1.3m・34kg。公開資料は段階提供と記載されており、一般購入と開発環境の入手条件は未確認。
得意な作業
歩行制御や学習方策の実機検証を目指す研究向け。
限界・苦手な条件
即購入して作業を任せられる完成品とは確認できません。公開予定を公開済みと扱わず、必要なファイル・契約・納期を確認してください。
導入・維持費
本体・追加構成・導入支援・保守を含む総額を見積もりで確認してください。価格・稼働時間は未確認。
保守・修理
日本公式ショップにAI Workerを掲載。価格・納期は問い合わせ。国内修理の範囲、費用、部品供給期間は契約前に確認が必要。
追加出典
ai.robotis.com ↗robotis.com ↗公式情報確認日:
確認・編集:ROBO COMPASS。掲載数値はメーカー公表値であり、当サイトによる実測結果ではありません。
メーカー公式仕様 ↗