ROBO COMPASS / REFERENCE
Berkeley Humanoid Lite
UC Berkeley / Hybrid Robotics / US
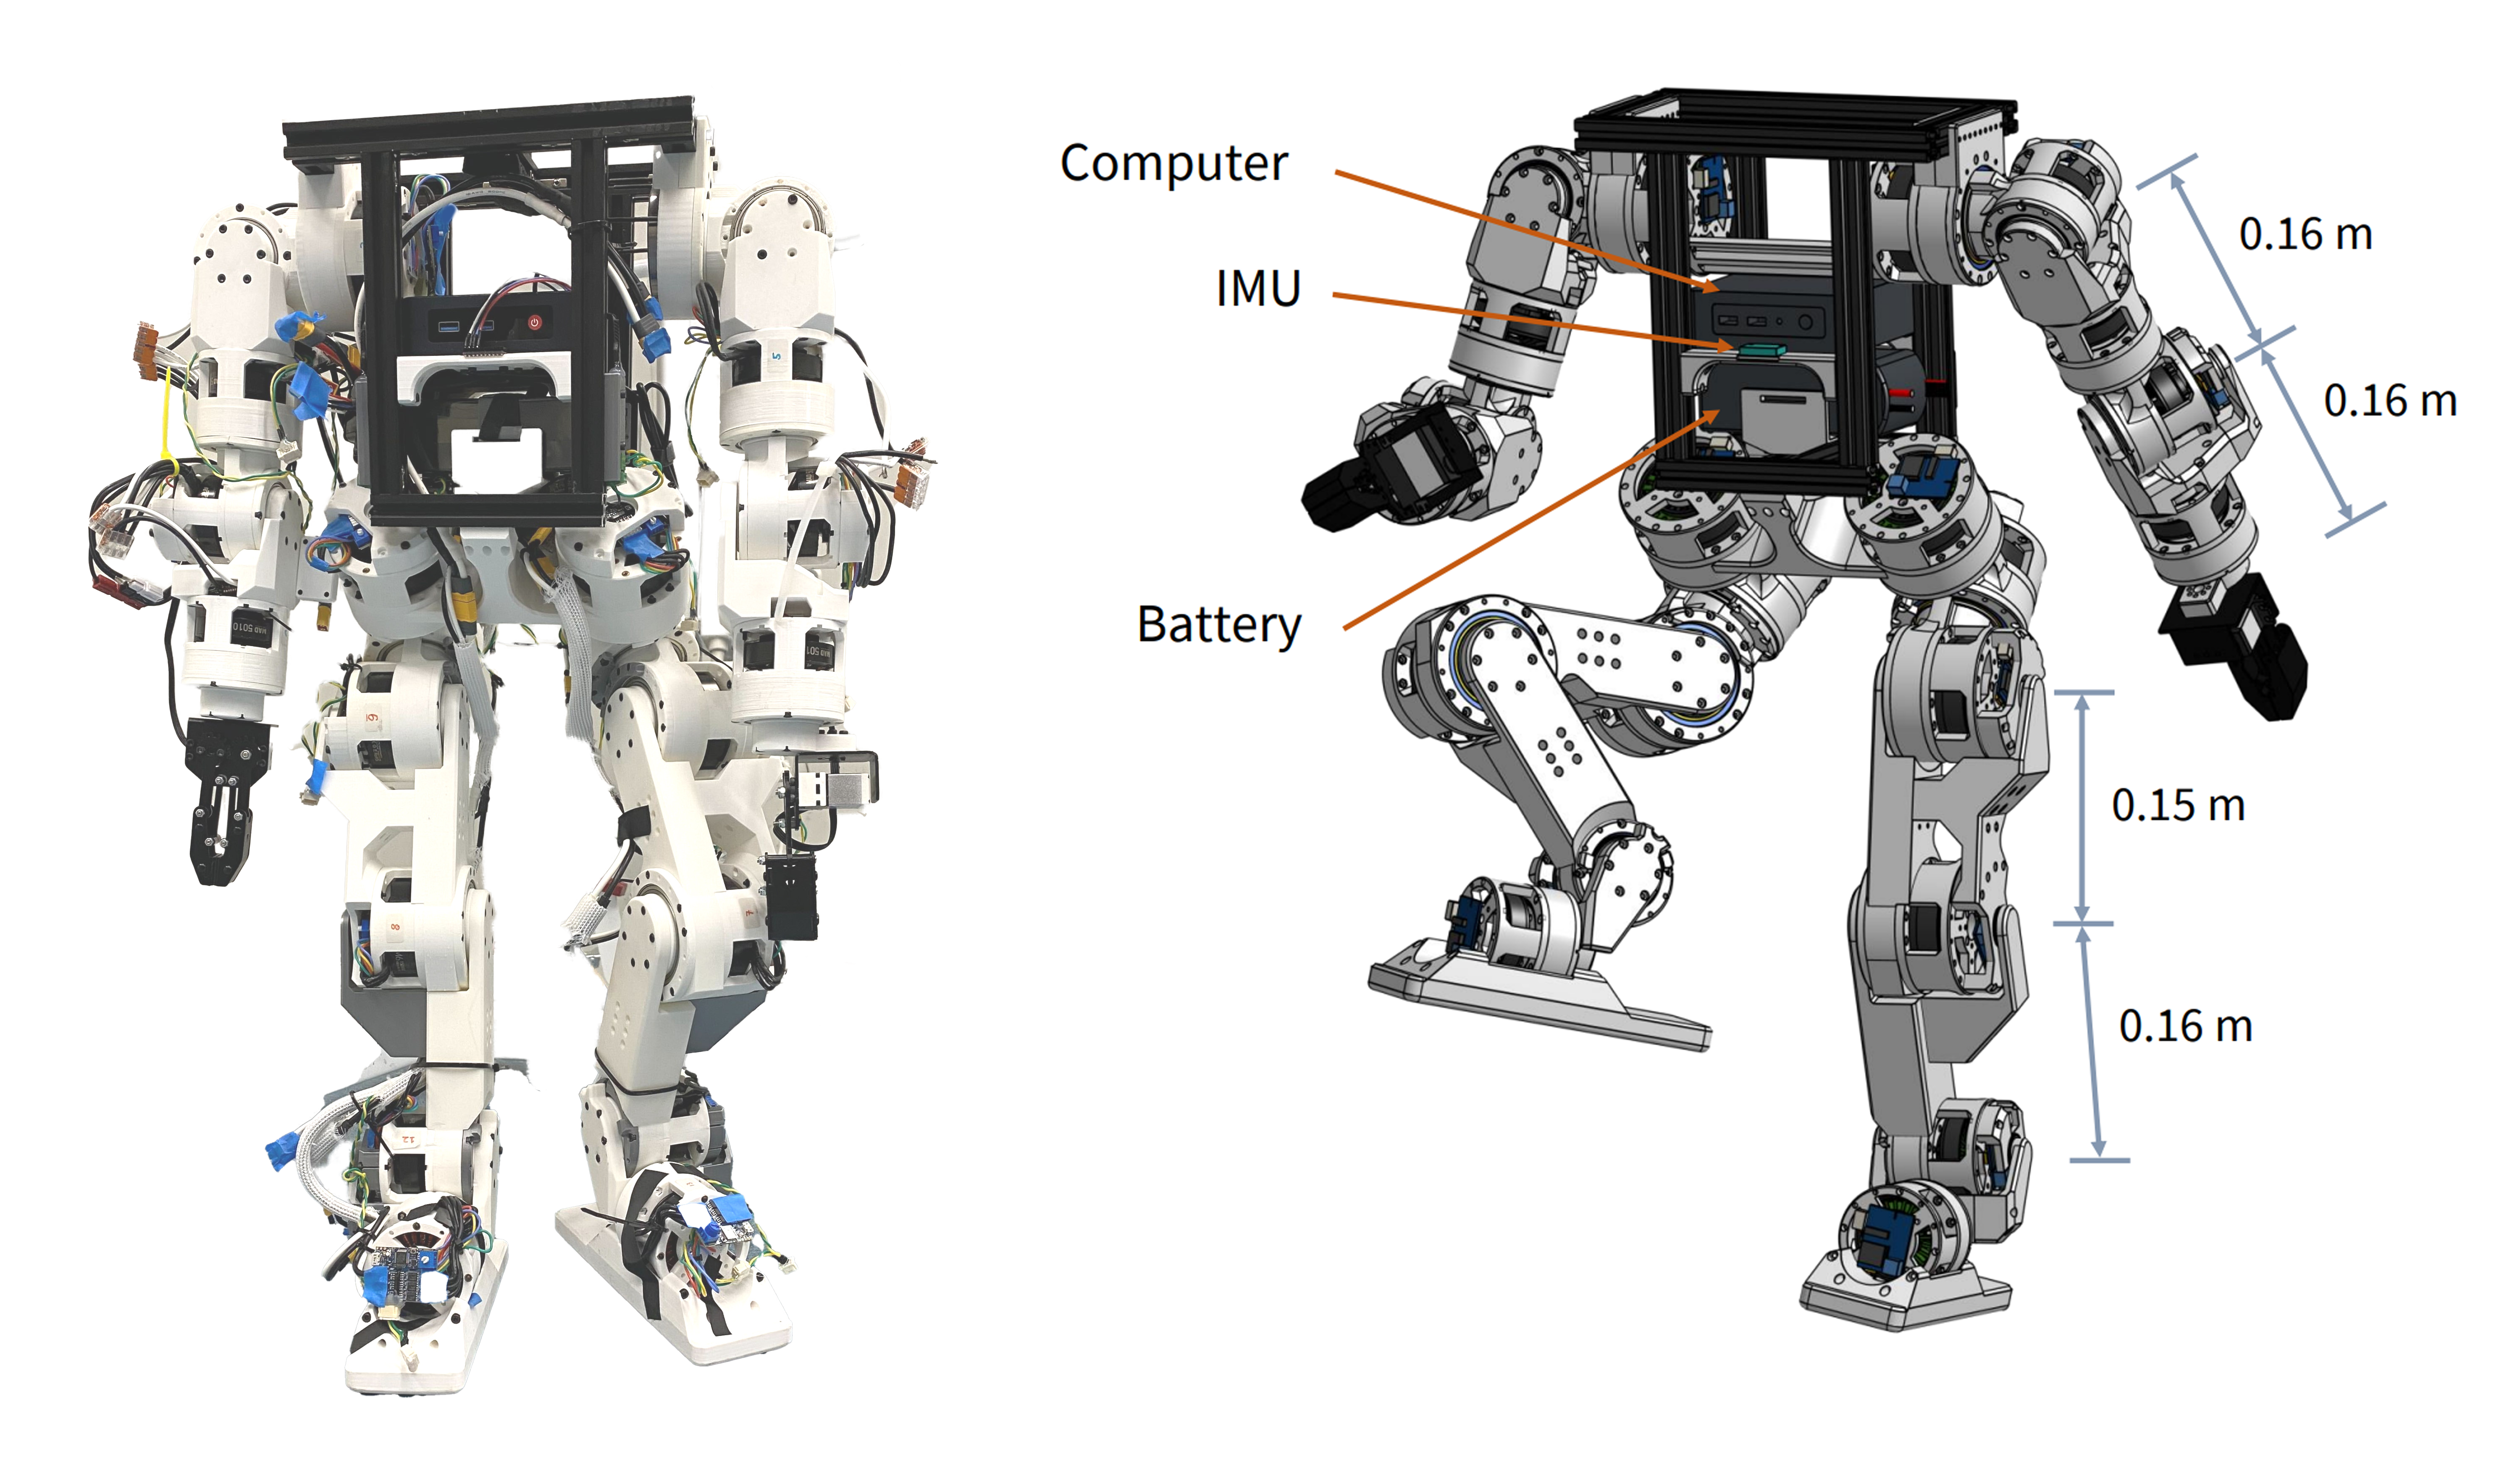
3Dプリント減速機と市販部品を活用する、組立可能な研究用ヒューマノイド。
- DOF
- 未確認・未公表
- Runtime (h)
- 未確認・未公表
- Peak joint torque (N·m)
- 未確認・未公表
- 参考価格
- 未確認・未公表
- Learning / development
- developer
オープンソース・公開資産
コード・設計資産・製作ドキュメント。部品調達と3Dプリントによる自作を想定。
GitHub ↗Code: MIT ↗Other assets: CC BY-SA 4.0 ↗5,000米ドル未満は米国の部品市場に基づくハードウェア製作費の説明で、完成品の販売価格ではない。
公式情報確認日:
確認・編集:ROBO COMPASS。掲載数値はメーカー公表値であり、当サイトによる実測結果ではありません。
メーカー公式仕様 ↗