ROBO COMPASS / REFERENCE
H1
Unitree / CN
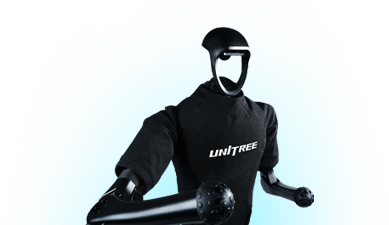
3D LiDARと深度カメラを備える、フルサイズ二足歩行研究プラットフォーム。
- DOF
- 未確認・未公表
- Runtime (h)
- 未確認・未公表
- Peak joint torque (N·m)
- 360
- 参考価格
- 未確認・未公表
- Learning / development
- unknown
H1とH1-2は別モデル。360 N·mは脚部の最大関節トルク。バッテリーWhを稼働時間へ換算していない。
公式情報確認日:
確認・編集:ROBO COMPASS。掲載数値はメーカー公表値であり、当サイトによる実測結果ではありません。
メーカー公式仕様 ↗