ROBO COMPASS / REFERENCE
G1 EDU
Unitree / CN
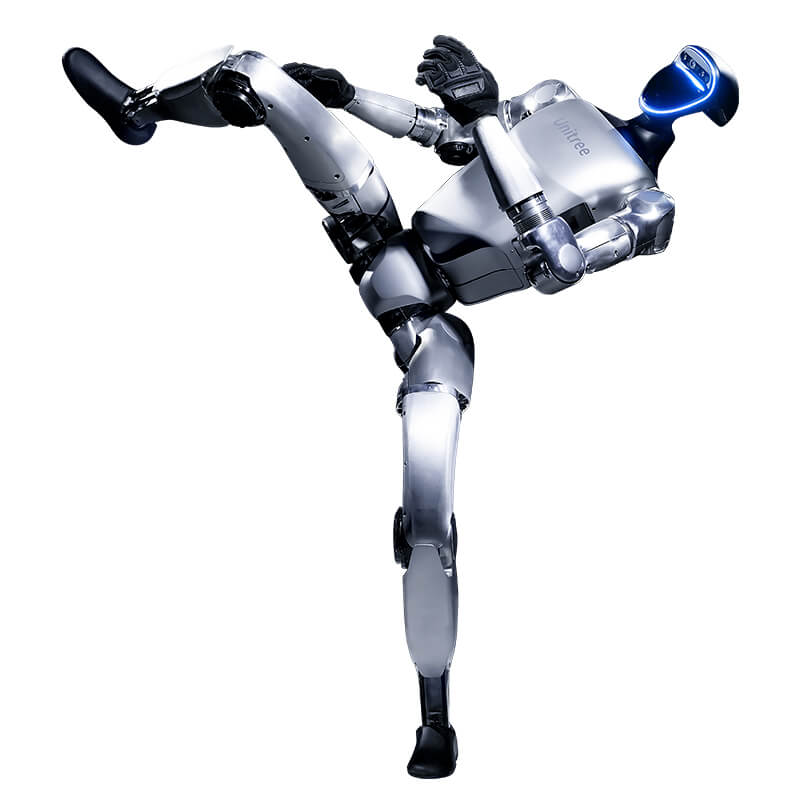
二次開発対応の研究プラットフォーム。23〜43自由度は構成による。
- DOF
- 43
- Runtime (h)
- 2
- Peak joint torque (N·m)
- 120
- 参考価格
- 未確認・未公表
- Learning / development
- developer
最大構成の自由度・膝最大トルク。ハンドなどの構成に依存。
公式情報確認日:
確認・編集:ROBO COMPASS。掲載数値はメーカー公表値であり、当サイトによる実測結果ではありません。
メーカー公式仕様 ↗