ROBO COMPASS / REFERENCE
ToddlerBot
Stanford / ToddlerBot team / US
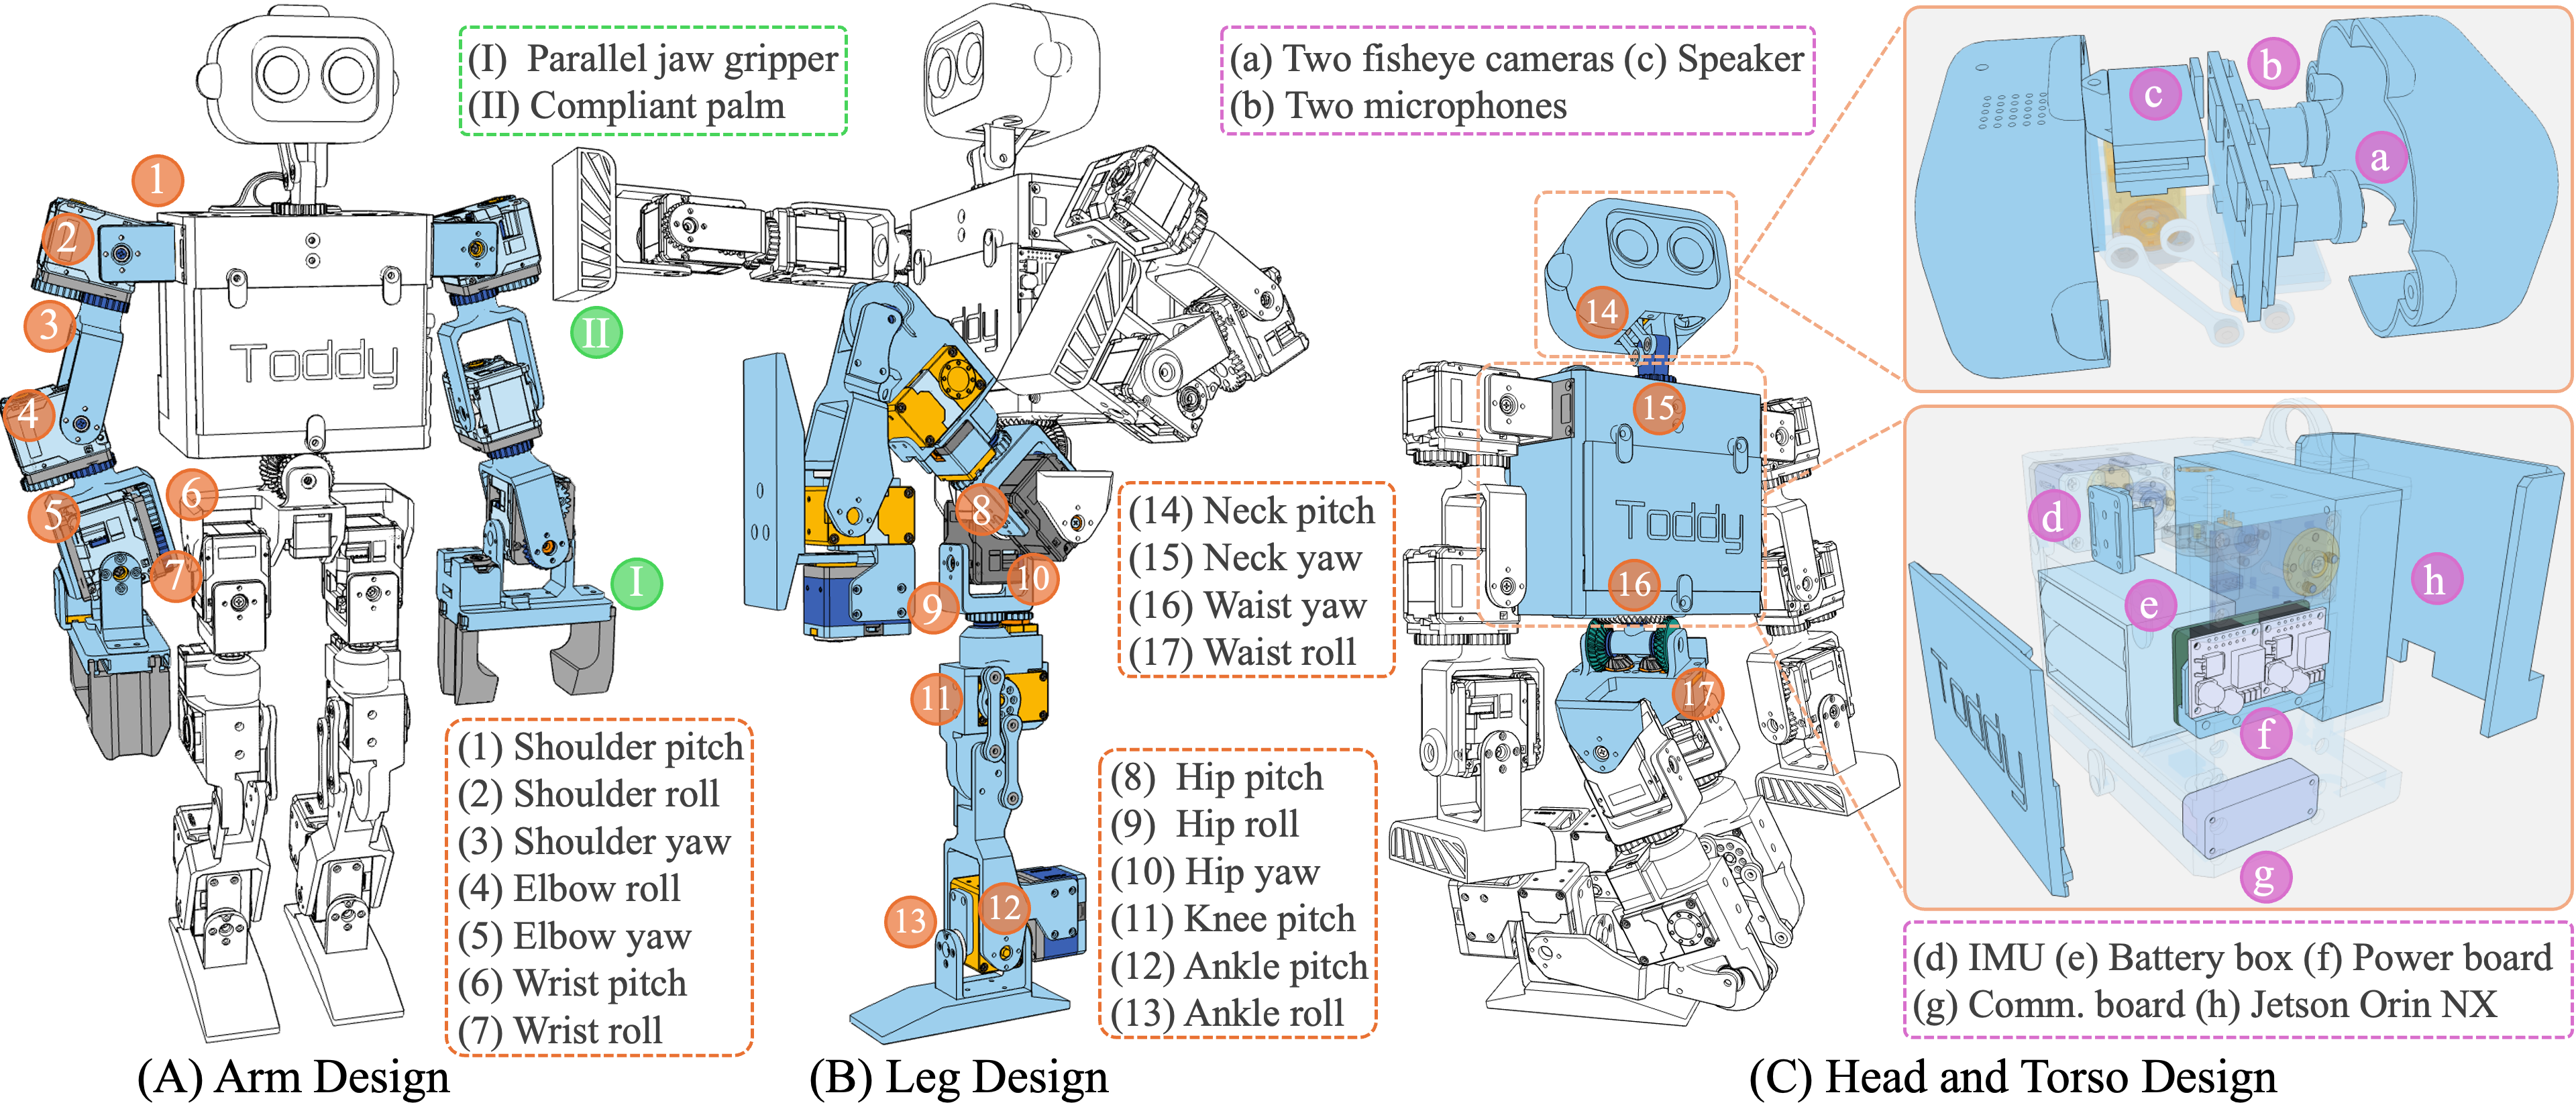
移動と操作の学習を研究するための、30駆動自由度の小型オープン機。
- DOF
- 30
- Runtime (h)
- 未確認・未公表
- Peak joint torque (N·m)
- 未確認・未公表
- 参考価格
- 未確認・未公表
- Learning / development
- developer
オープンソース・公開資産
コード・CADへのリンク・BOM・製作資料。バージョンごとの構成に注意。
GitHub ↗Main repository: MIT ↗30アクティブ自由度は公式研究サイト記載。画像は公式のメカトロニクス設計図。
公式情報確認日:
確認・編集:ROBO COMPASS。掲載数値はメーカー公表値であり、当サイトによる実測結果ではありません。
メーカー公式仕様 ↗