ROBO COMPASS / REFERENCE
RP1 PRO
RoboParty / CN
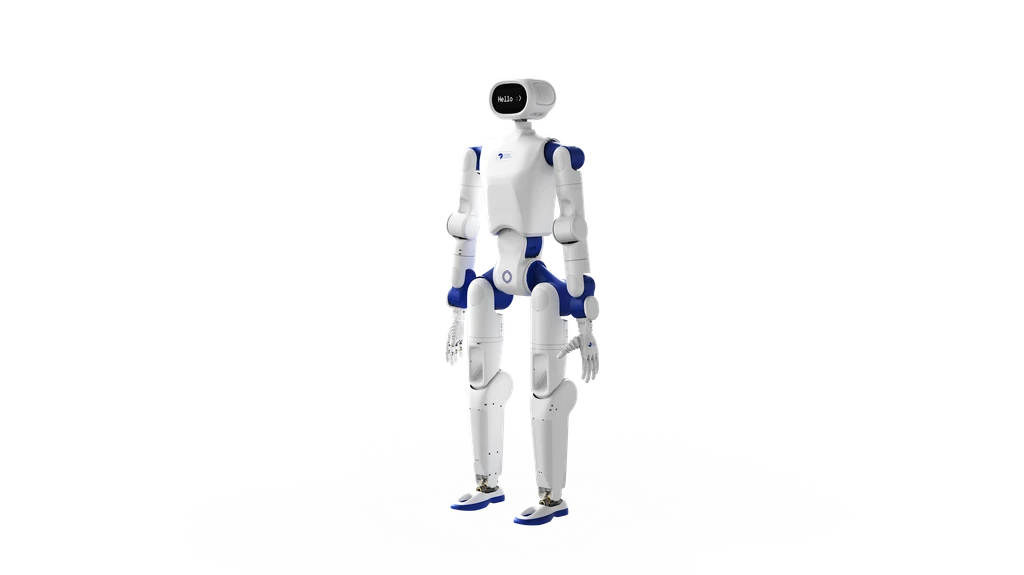
機構・電装から制御・学習まで公開する、開発者向けプラットフォーム。
- DOF
- 30
- Runtime (h)
- 3
- Peak joint torque (N·m)
- 160
- 参考価格
- 未確認・未公表
- Learning / development
- developer
オープンソース・公開資産
CAD・回路・PCB・BOM・組立資料・制御・学習。各サブリポジトリの公開物とライセンスを参照。
GitHub ↗Overview repository: GPL-3.0 ↗公式製品ページの30自由度構成。160 N·mは外径100mmモジュールのピーク値で、全関節共通ではない。GitHubの24/28/30/42自由度構成と区別。
公式情報確認日:
確認・編集:ROBO COMPASS。掲載数値はメーカー公表値であり、当サイトによる実測結果ではありません。
メーカー公式仕様 ↗