ROBO COMPASS / REFERENCE
K1
Booster Robotics / CN
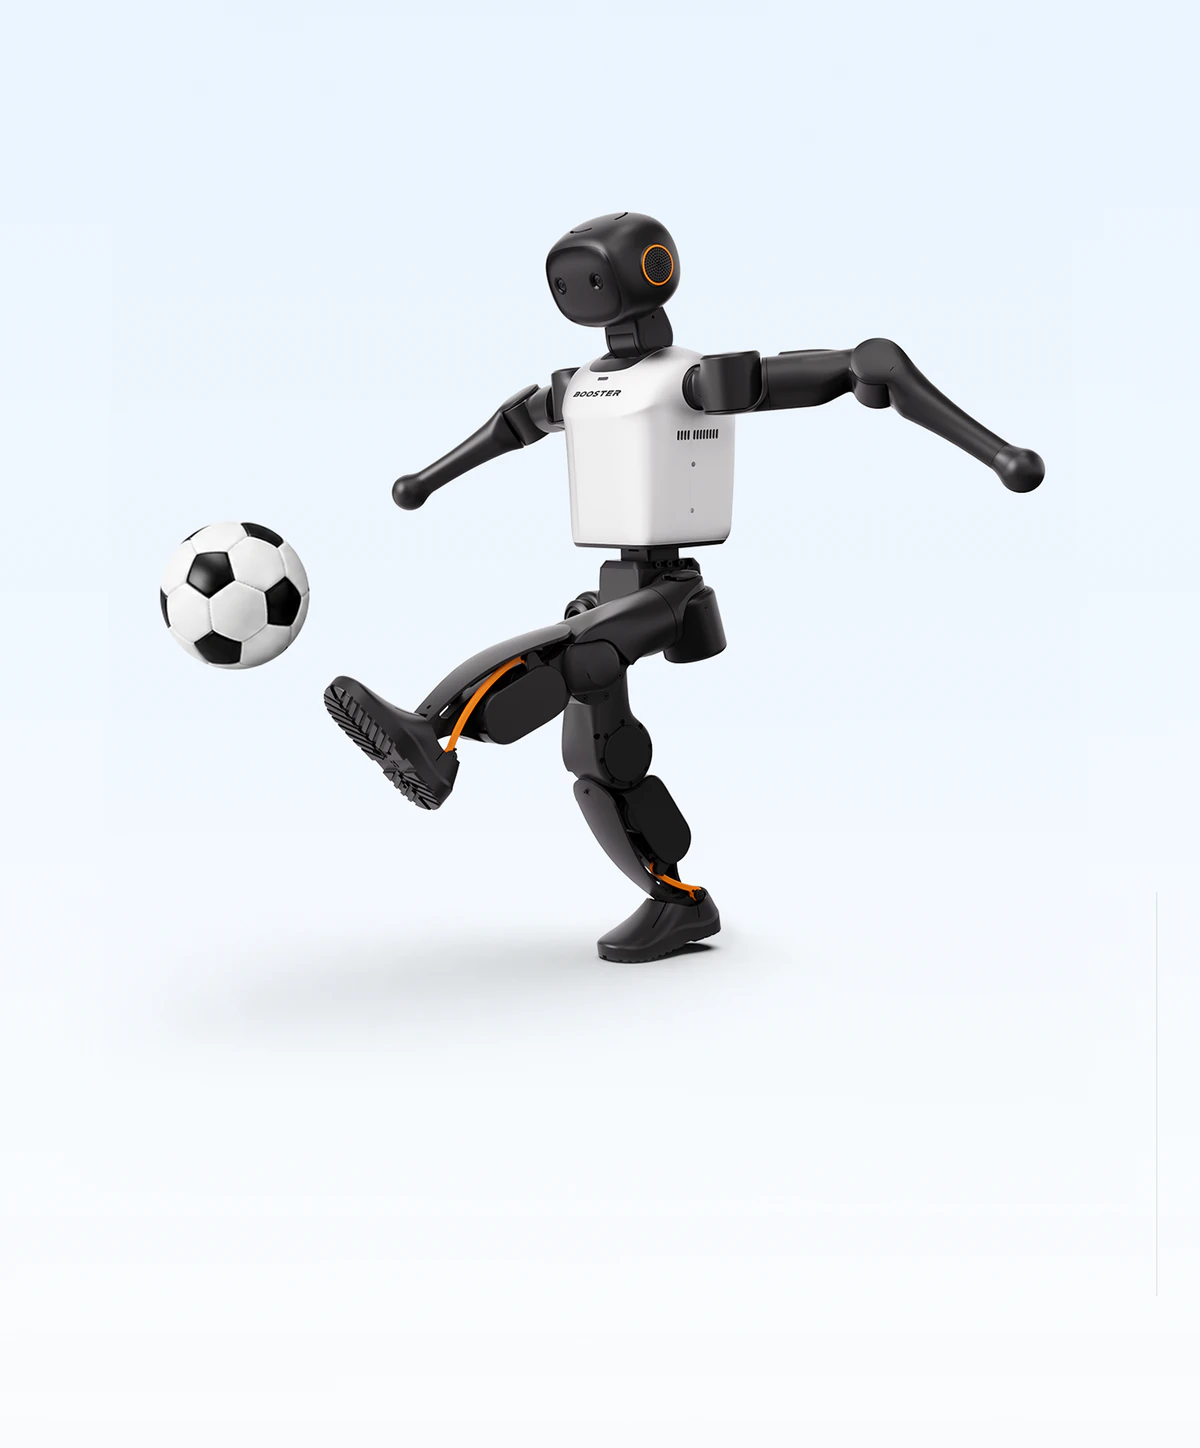
身体性AIの開発・教育・競技向けプラットフォーム。
- DOF
- 22
- Runtime (h)
- 未確認・未公表
- Peak joint torque (N·m)
- 未確認・未公表
- 参考価格
- 未確認・未公表
- Learning / development
- developer
オープンソース・公開資産
公式公開のURDF/MJCF・モデル資産・モーションデータ。機械CADまでの全面公開を意味しない。
GitHub ↗Repository terms: See repository ↗22自由度の構成。世代・構成により性能が異なる。公開モデルの存在とハードウェア全面公開は区別。
公式情報確認日:
確認・編集:ROBO COMPASS。掲載数値はメーカー公表値であり、当サイトによる実測結果ではありません。
メーカー公式仕様 ↗